重工业机器人迎来软硬件协同开发
PG关注到,ADLINK于2026年3月10日宣布与Noble Machines签署战略联盟及联合开发协议。双方将结合边缘计算平台与机器人自主软件,面向制造、采矿、建筑、能源及公共事业等场景,推进能够处理重载任务的通用机器人开发。合作瞄准的是环境复杂、体力负担较高且存在安全挑战的工业工作。
Noble Machines专注于双足、双臂通用机器人,将自主决策与全身控制整合到同一技术体系。ADLINK则提供工业计算平台支持。按照公告,两家公司希望通过联合开发提高机器人的部署能力与扩展性;这属于合作方向和工程目标,尚不能据此推断各行业已完成大规模商业部署。
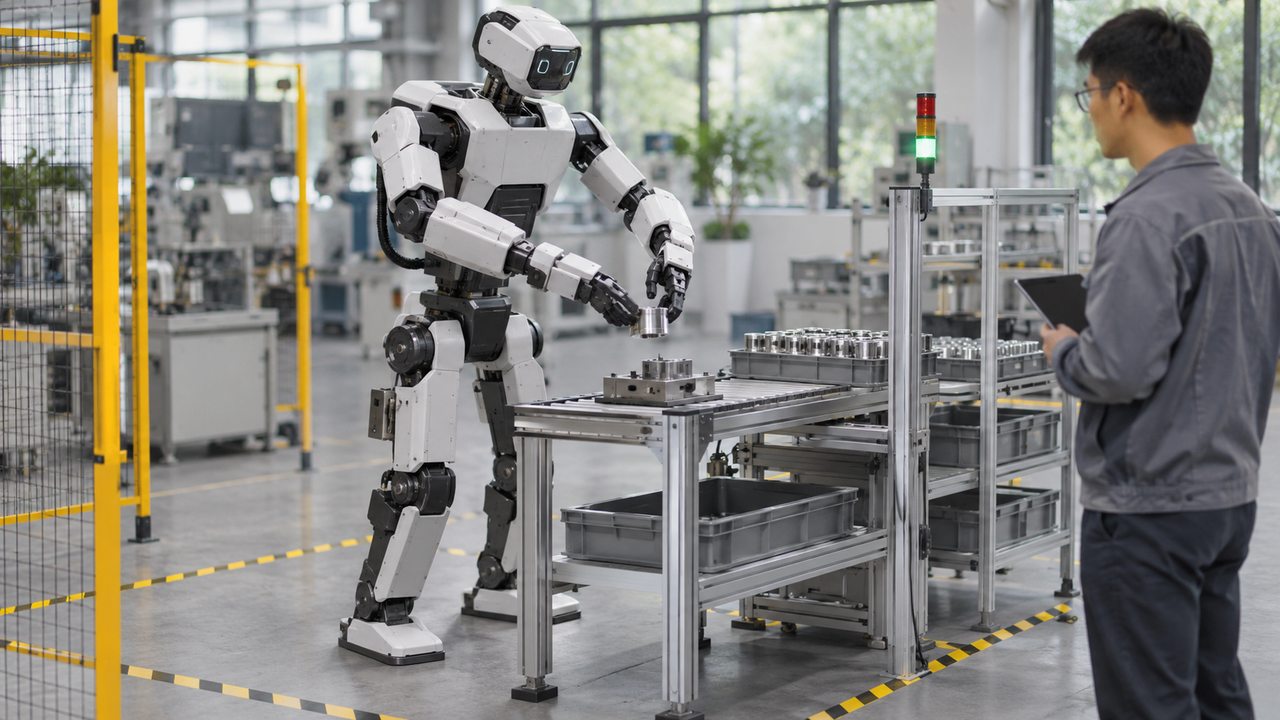
从感知到动作,需要可靠的计算底座
机器人搬运重物时,需要同时处理摄像头输入、周边状态、动作规划和执行反馈。单独提高模型推理速度,并不能解决所有现场问题。计算平台还要配合控制系统持续工作,使传感器数据能够及时进入决策链路,并为不同软件模块保留清晰的接口与资源边界。
公告介绍了DLAP系列平台支持,并提出向搭载NVIDIA Jetson Thor的专用平台联合开发推进。ADLINK方面将其描述为长期、可扩展的计算架构。这里的重点是让硬件设计与Noble Machines的软件栈共同演进,而非把现成计算机简单安装到机器人上。
接口和耐受能力影响现场适配
在公告列出的技术要点中,平台最多支持八路带同轴供电的GMSL摄像头接口、四个千兆以太网端口,并提供5G与Wi-Fi模块扩展能力。多路视觉和通信连接,可以为机器人获取周边信息提供硬件条件,但实际传输表现仍取决于传感器配置、网络环境和软件调度。
ADLINK还强调宽温运行、符合IEC 60068相关冲击与振动要求,以及适合移动机器人的宽电压输入设计。这些能力对应矿区、建筑工地等场所常见的粉尘、振动和供电变化。项目落地时仍需结合具体机型核对测试范围,并验证散热、防护、布线和电池工作条件。
接口数量还应与任务需求对应。更多摄像头意味着更多视角,也会增加数据处理与标定工作;无线连接提供远程管理条件,却不应替代机器人本地必须完成的控制判断。评估时把感知范围、计算负载和通信依赖一起列清楚,才能避免某一环节成为系统运行的限制因素。
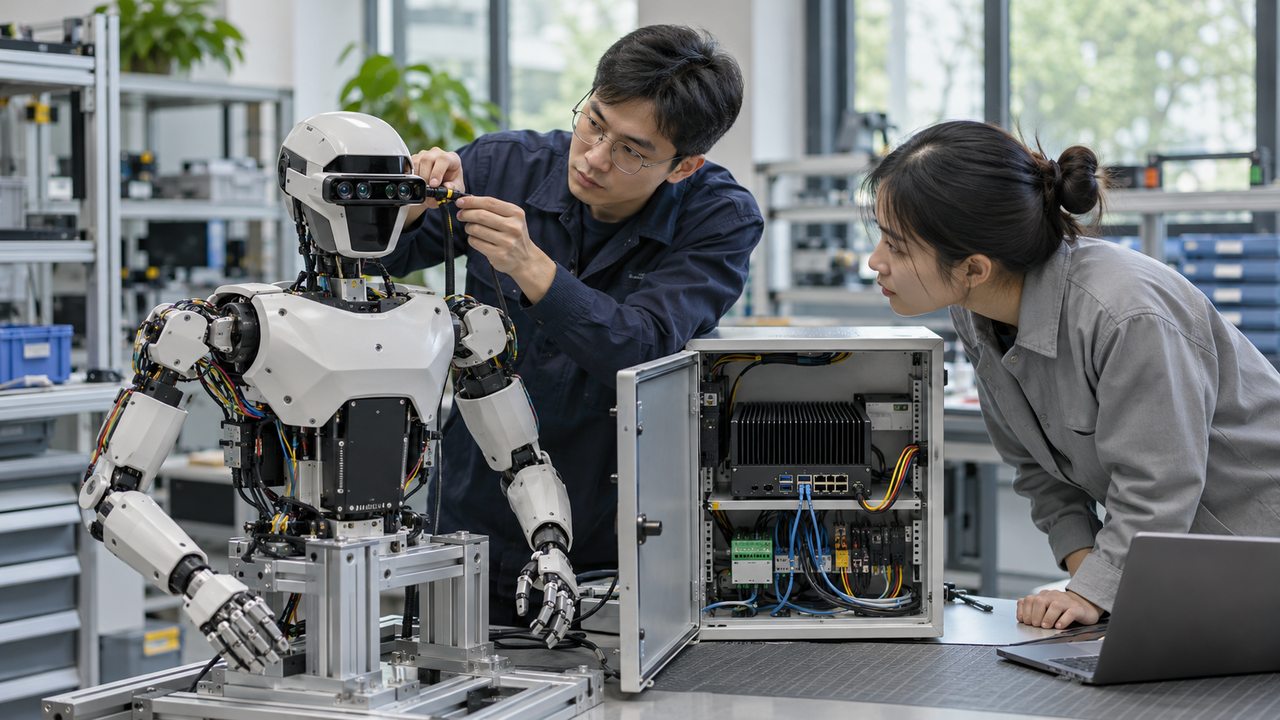
重载操作的价值要在具体任务中验证
对工业客户而言,通用机器人的意义不只在于能够行走或完成一次演示,更在于能否稳定接入工作流程。搬运对象的重量和形状、通道宽度、人员活动范围、交接位置及异常处理方式,都可能改变系统需求。硬件厂商与机器人开发者共同确定边界,有助于减少后续集成中的反复调整。
自主能力也需要和现场安全机制配合。感知失效、通信中断、负载变化时,系统应如何停止或切换到受控状态,需要在任务设计阶段明确。此类验证通常要覆盖重复作业和异常条件,因此联合开发协议更适合作为工程协作起点,最终成效仍应由实际任务表现来衡量。
边缘AI走向物理世界的下一步
公告同时提到,搭载ADLINK计算平台的Noble Machines机器人计划在GTC 2026的141号展位展示。对关注机器人供应链的PG读者而言,这次合作体现了边缘AI平台从数据处理设备进入实体执行系统的趋势:算力、感知连接、电源和机械动作之间的联系更加紧密。
后续值得观察的是专用平台的开发进度、任务适应范围和长期维护安排。对于准备评估重工业机器人的企业,先明确一项有边界的作业,再检查计算与控制系统是否满足连续运行需求,通常比仅比较计算指标更有助于判断项目价值。